설비 예지정비
+ Vision 품질검사
“이 설비를 언제
정비해야 하는가?”
“불량이 늘어난 원인은
무엇인가?”
“언제 라인을
멈춰야 하는가?”
불량이 쌓인 뒤에야 원인을 찾고 라인을 멈춥니다.
네 모듈을 하나의 흐름으로 묶습니다.
설비 시뮬레이터
Fault Level 0~10에 따라 진동과 불량률이 함께 오르고 제품 이미지를 만든다.
예지정비 (PdM)
FFT·특징 추출 → 이상 탐지 → Health Index 0~100, 4단계 상태.
Vision 품질검사
스크래치 · 찍힘 · 이물질 3종 판정과 Grad-CAM 판단 근거.
통합 관제
실시간 Dashboard, 설비-품질 상관분석, Alarm, 위험 시 자동 정지.
위험 단계에서 라인을 스스로 멈추는 시스템
AI 에이전트를 역할과 권한이 나뉜
하나의 조직으로 운영했습니다.
모두 CI 통과 확인 후 merge
merge는 한 곳에서만
실행 AI는 PR까지만. 누구도 자기 결과를 스스로 승인하지 않습니다.
기억 대신 파일로
단계마다 새 AI, 이전 결과는 merge된 문서로만 넘깁니다.
다른 모델이 교차 검토
설계의 모든 단계를 GPT가 읽기 전용으로 리뷰합니다.
AI의 결과와 지적을 그대로 반영하지 않고
근거로 판정했습니다.
“Health Index 목표식이 앞서 내린 결정과 다릅니다”
차이는 사실이었습니다. 두 식을 같은 데이터로 직접 구현해 비교하니 기존 식이 더 정확했습니다.
병렬 AI의 임시 파일 충돌
→ AI별 전용 폴더, 자기 프로세스만 종료
다른 저장소 침범
→ 다른 저장소는 읽기만 허용
성능 측정 간섭
→ 측정은 단독으로, 직전에 허가
시나리오 전체가 자동 검증을 통과했습니다.
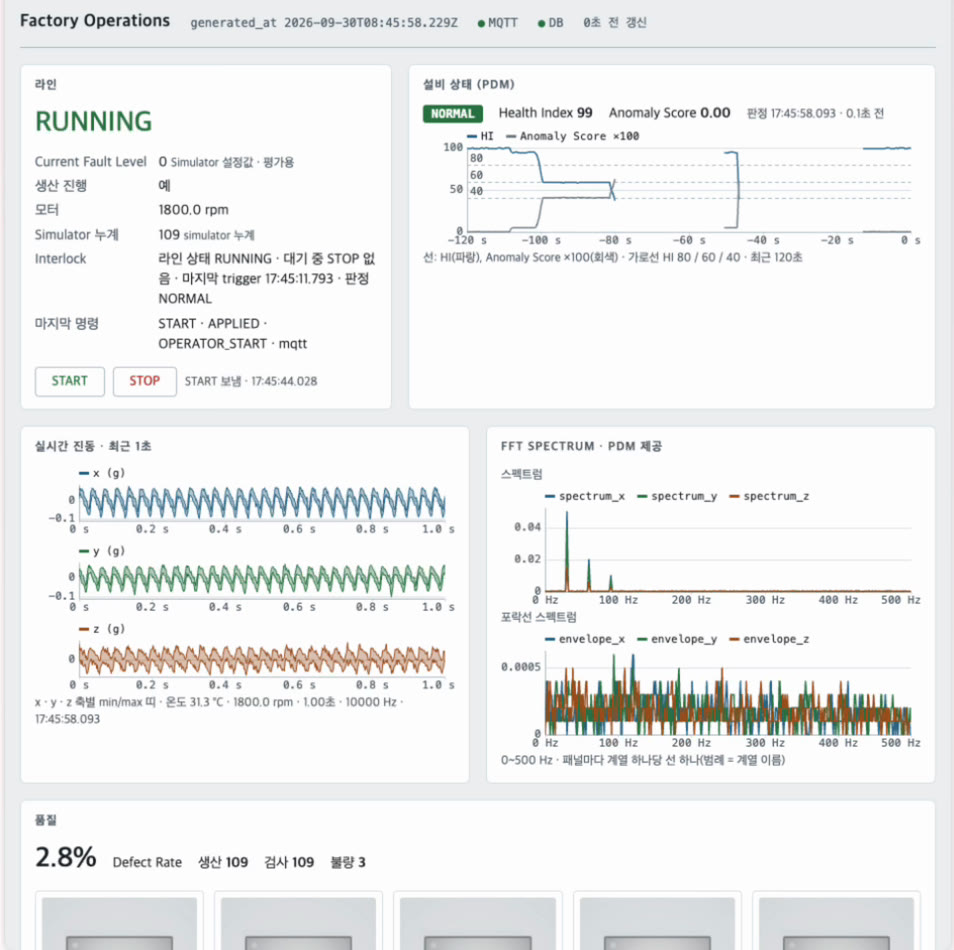
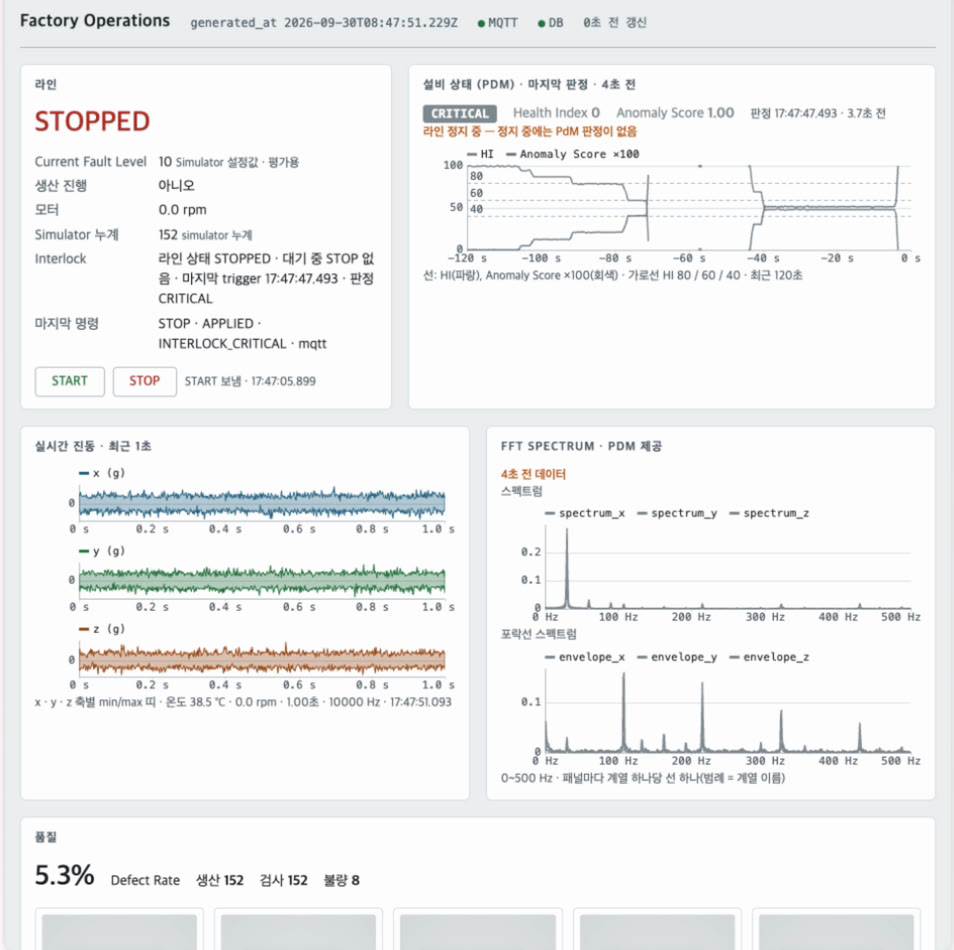
- 진동 10 kHz · 3축 → 1초 윈도우, 0.5초 간격 (Nyquist 5 kHz)
- Fault Level ↑ → BPFO 107.5 Hz · BPFI 162.5 Hz 성분 ↑
- 특징 30개 — 시간 5종 + 주파수 5종 × 3축
- 정답(Ground Truth)은 학습·평가에만, 모델 입력과 분리
위험 판정 → Conveyor STOP 최대 47 ms · 설비-품질 상관계수(Pearson · Spearman)와 lag별 곡선을 Dashboard에 실시간 표시
Vision은 흐름을 먼저 완성하려고 정답 전달 방식으로 연결해 두었고 모델은 다음 단계에서 도입합니다.
요구사항은 Gazebo였지만
Three.js로 만들었습니다.
과제 출제자의 승인을 받은 결정입니다.
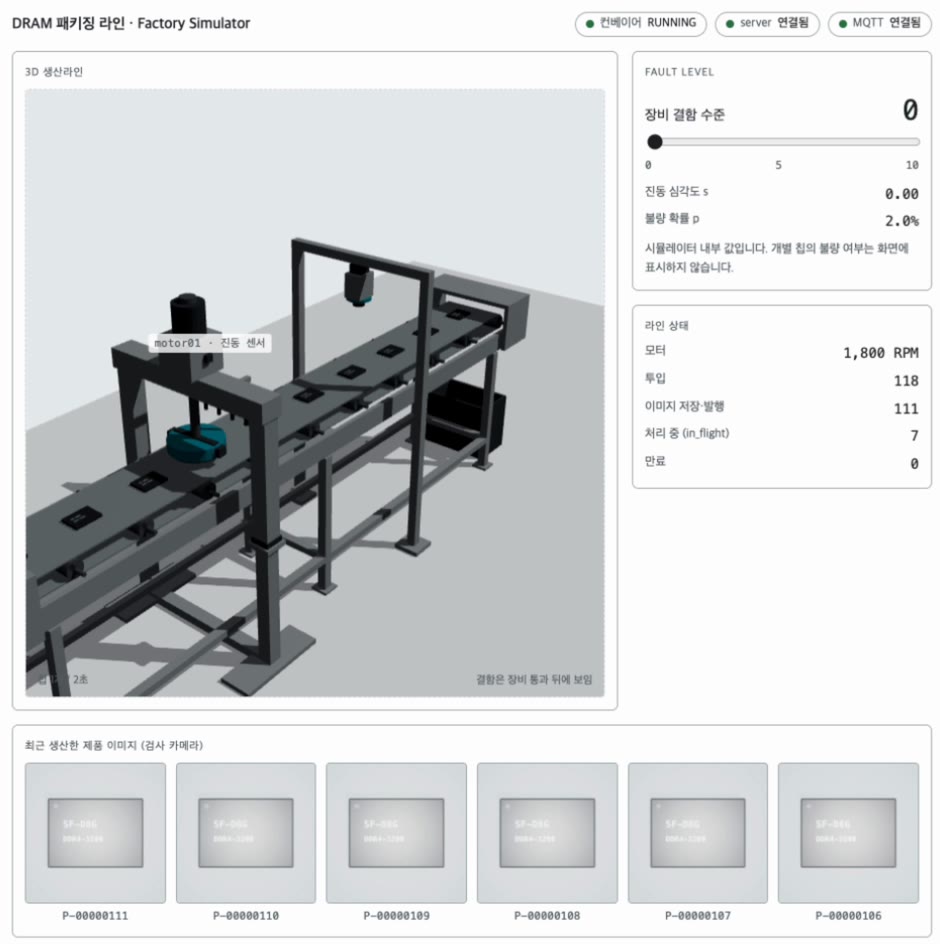
핵심 데이터가 물리 엔진에서 나오지 않는다
베어링 진동은 Python 수식(Mathematical Fault Injection)으로 합성합니다. 물리 엔진을 띄워도 옆에서 numpy로 진동을 만들어야 합니다.
실행 환경이 맥북 브라우저다
Gazebo는 Linux · ROS 2에 묶여 Apple Silicon에서 불안정하고 Isaac Sim은 NVIDIA GPU가 필수입니다.
배포가 단순해진다
컨테이너 하나가 server · web · 3D 모델을 서빙합니다. Gazebo였다면 ROS 2 브리지, MQTT 변환, 화면 전달 계층이 더 필요합니다.
다른 모듈은 MQTT 계약만 보므로, 시뮬레이터는 교체 가능한 Adapter입니다.
모델 구성과 평가 방법
관리도와 Autoencoder는 모두 과제 요구사항이고, 결합 방식이 단독보다 나은지를 관리도와 비교해 검증합니다.
통계적 관리도
Hotelling T², 정상 데이터 99% 분위를 경계로 사용
Autoencoder + 결합 점수
정상 데이터로만 학습, 관리도와 결합(max) → 보정 → Health Index
- Precision · Recall · F1 · Latency 비교 표
- 학습에 없던 조건의 test — 다른 RPM, 잡음 증가, 축 불균형 · 헐거움
- 5회 이상 반복 측정, 하드웨어 사양 명시
EfficientDet-D0
시뮬레이터 이미지로 파인튜닝
YOLOv8n + Domain Randomization
조명 · 각도 · 배경을 바꾼 학습 데이터, Grad-CAM은 백본 마지막 Conv Layer
- mAP@0.5 ≥ 0.80 · ≥ 20 FPS (CPU, 전처리 포함, 100장 평균)
- test는 학습과 다른 조명 · 각도 · 배경
- Grad-CAM 정상 · 불량 비교 해석
과제 요구대로 다른 시나리오의 test를 따로 만들어 어려운 조건에서도 차이와 근거를 설명할 수 있어야 결합 방식을 쓸 근거가 됩니다.
남은 기능 구현 · 성능 검증 · 서비스 통합
- 검증PdM 별도 시나리오 test 생성
- 통합사람 시연 확인 2건
- 기능Vision 데이터 생성 시작
- 검증관리도 / AE 비교, 5회 반복
- 기능정상 3,000 · 유형별 1,000장, 자동 라벨
- 기능비교 기준 · 적용 모델 학습
- 검증Vision mAP · FPS 평가
- 기능Grad-CAM
- 통합Vision 계약 변경 · Python 3.11 정렬
- 통합정답 전달 → Vision 모델 교체
- 기능불량 이력 DB · Dashboard Grad-CAM
- 통합E2E 재검증
- docs/ 정리 · 성능 문서
- 시연 리허설
- 11/26 최종 발표
역할분담
- 일정 · 판단 기준 승인
- Vision 계약 변경
- 통합 조합 · E2E 재검증
- PdM 별도 시나리오 데이터
- Vision Domain Randomization
- 자동 라벨링
- 관리도 / AE 성능 비교
- 5회 반복 측정
- Health Index 가중치 문서
- EfficientDet / YOLOv8 학습
- mAP · FPS 평가
- Grad-CAM 해석
- 불량 이력 DB 저장
- Dashboard Grad-CAM 표시
- 상관분석 문서 · 시연 체크리스트
지금까지 만든 것, 남은 위험
△ 흐름은 동작, Vision 모델은 도입 예정
같은 시나리오 test라 F1이 과대평가될 수 있다
데이터 생성 · 학습 · 통합이 한 번에 남았고 CPU 20 FPS가 필요하다
지금은 자동 검증만 통과한 상태다
과제는 Ubuntu 22.04 · Python ≤ 3.11, 현재 이미지는 Python 3.12